Závěrečná práce: RNDr. Mária Svoreňová: Control Strategy Synthesis for Path Planning under Temporal Constraints
Disertační práce
Control Strategy Synthesis for Path Planning under Temporal Constraints
Anotace
Moderní inženýrské systémy jako samořídící auta, bezpilotní letadla, vestavěná zdravotnická zařízení a kooperativní systémy mezi člověkem a robotem se vyvíjí velice rychle podle potřeb průmyslu ale také díky různým akademickým i veřejným soutěžím. Pro mnohé z těchto systémů je bezpečnost kritickou podmínkou pro jejich nasazení v praxi. Proto úměrně rychlému rozvoji narůstá i potřeba formálních přístupů …více
Abstract
Modern engineering systems such as autonomous ground and aerial vehicles, embedded medical devices and human-robot collaborative teams evolve quickly due to industrial needs as well as academic and public competitions. As these systems are typically safety-critical, there is an equally growing need for formal approaches to their specification, design and verification. Motivated by mobile robotics …více
22. 6. 2015 16:36, prof. RNDr. Ivana Černá, CSc., učo 1419
 angličtina
Oponenti
Faculty of Informatics, Vienna University of Technology
Dep. of Computer and Information Science, University of Oxford
Práce na příbuzné téma
Seznam prací, které mají shodná klíčová slova.
-
On Chaining Divine and Prism Model Checkers
RNDr. Kristína Pšorn Zákopčanová -
Rozhodovací procesy
Mgr. Monika Stanová -
Algebraický přístup k lineární temporální logice
Mgr. Karolína Malá, učo 270271 -
Translation of LTL to omega-automata
RNDr. Tomáš Babiak, Ph.D., učo 143254 -
Simulation-based analysis of large-scale dynamical systems
Bc. Milan Kováčik -
Vliv specifikačních automatů na ověřování modelu
Ing. Mgr. Vojtěch Rujbr, učo 370641 -
Syntéza parametrů pro sigmoidální kinetické modely
Mgr. Aleš Pejznoch, učo 324751 -
Modeling and Verification of Infinite-State Reactive Systems
doc. RNDr. Petr Novotný, Ph.D., učo 172743
Složky
Soubory
-
Přidání souboru
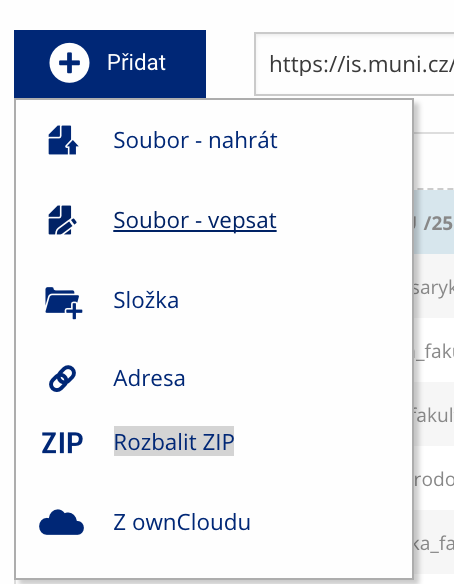 Soubor nebo složku lze nahrát pomocí tlačítka Přidat.
-
Další operace se soubory
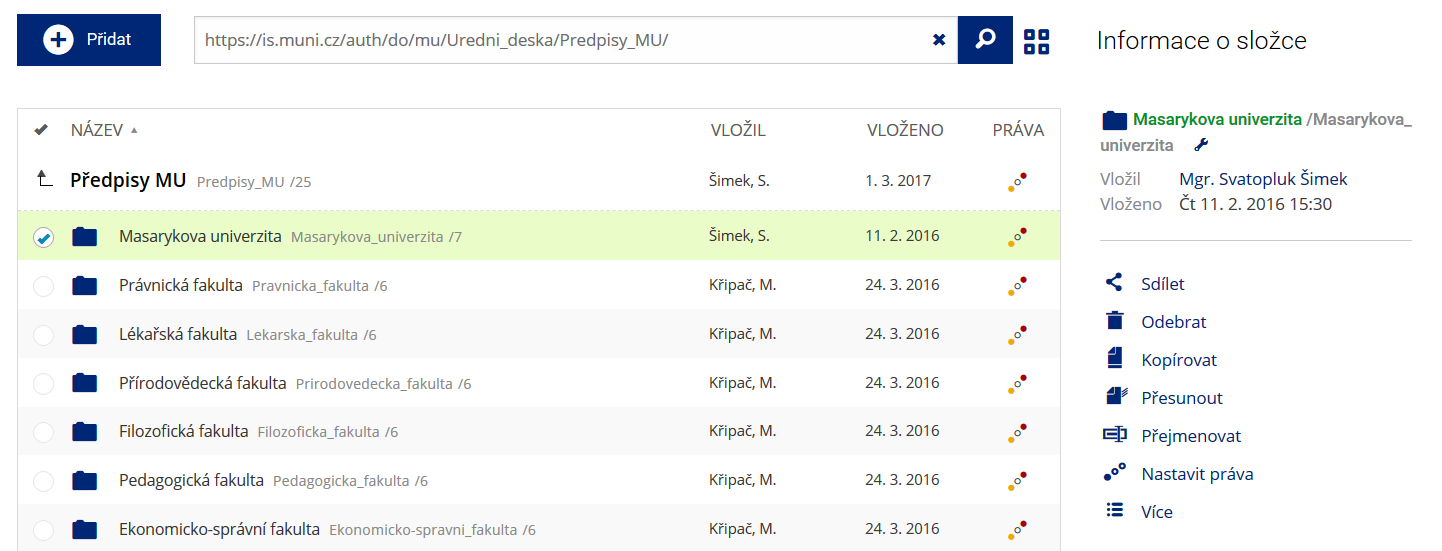 Podrobnosti lze zjistit označením příslušného řádku.
-
Pohled pro experty
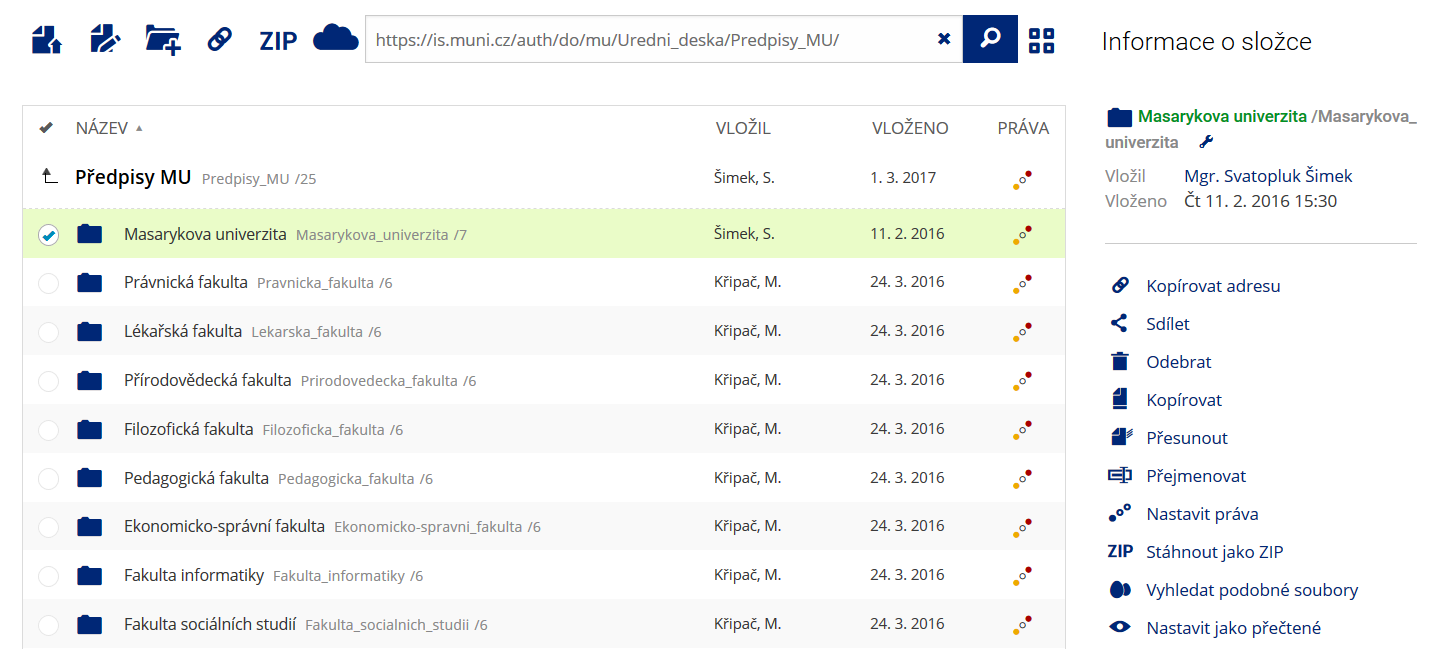 Pro častou práci je možné zvolit režim Více možností.
-
Vyhledávání souborů
 Vyhledávaný výraz můžete zadat přímo do adresního řádku.
-
Rychlý přístup k souborům
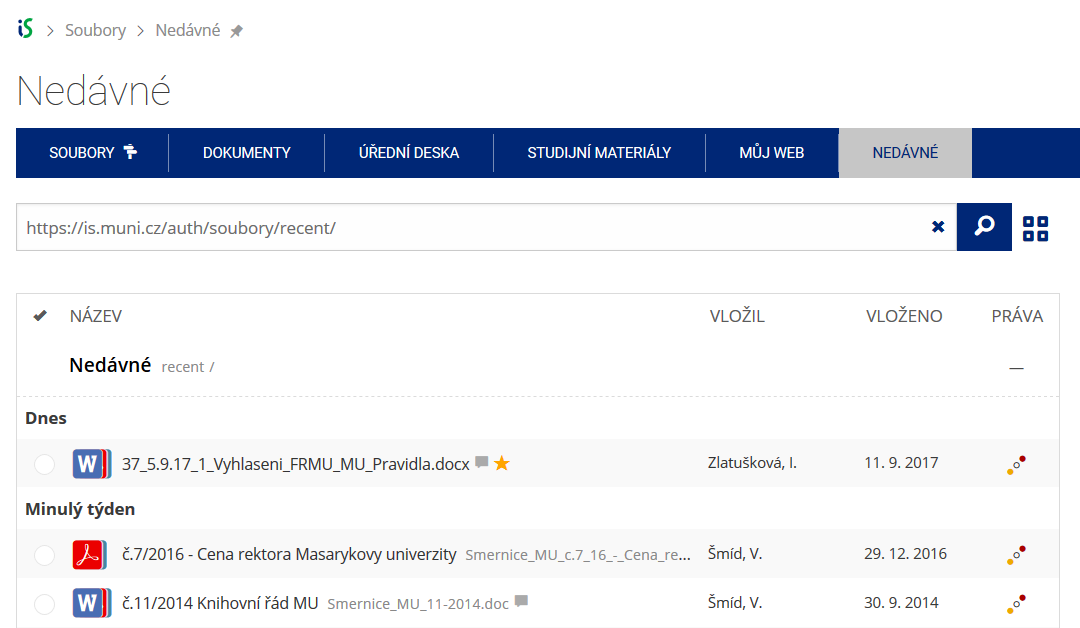 Pomocí funkce Nedávné je možné se rychle vrátit k právě prohlíženým souborům. Oblíbené soubory je také možné označit Hvězdičkou.