Závěrečná práce: Ján Petrák: Navigace bludištěm pomocí prohledávání stromu metodou Monte Carlo
Bakalářská práce
Navigace bludištěm pomocí prohledávání stromu metodou Monte Carlo
Maze Navigation via Monte Carlo Tree Search
Anotace
Táto práca používa Monte Carlo Tree Search (MCTS) v abstraktnej doméne navigácie robota v bludisku podobnom mriežke (podobnému ako v "Hallway" benchmarku), sťaženej tým, že pohyb robota podlieha pravdepodobnostným chybám. Prvá časť práce poskytuje prehľad algoritmu MCTS. Druhá časť analyzuje efekty zmien MCTS parametrov a na základe týchto efektov navrhuje ich vhodné nastavenie. Posledná časť práce predstavuje a vyhodnocuje niekoľko doménovo závislých MCTS heuristík.
Abstract
The thesis uses Monte Carlo Tree Search (MCTS) in the abstract domain of robot navigation in a grid-like maze (similar to the one in the Hallway benchmark), hardened by the robot's movement being subject to probabilistic errors. The first part of the thesis gives an overview of the MCTS algorithm. The second part analyses the effects of changing MCTS parameters, and proposes a suitable parameter setup …více
Zadání práce
More specifically, the work on the thesis should consist of:
1. Implementing suitable representations of the grid-maze domain in the AI-toolbox framework and experimental evaluation of these representations.
2. Evaluating methods for selection of the exploration parameter in MCTS and their effect on the performance in the grid-maze domain.
3. Design, implementation, and evaluation of at least two domain-dependent MCTS heuristics for the grid-maze domain.
4. Presentation of the aforementioned experimental results, as well as their discussion in the written part of the thesis. The thesis will also contain an overview of the MCTS method.
28. 5. 2019 12:51, doc. RNDr. Petr Novotný, Ph.D., učo 172743
- Zadáno/změněno 28. 6. 2019 15:53, Helena Kryštofová
- Záznam založen 2. 5. 2019 13:39, Jana Zemanová, učo 9619
- Zveřejnit od 27. 5. 2019 09:26, Alena Dvořáková
- Práce převzata 27. 5. 2019 09:26, Alena Dvořáková
 angličtina
Práce na příbuzné téma
Seznam prací, které mají shodná klíčová slova.
-
Reinforcement Learning for the Game of Battleship
Mgr. Tomáš Kancko -
Umelá inteligencia pre tímovú verziu kartovej hry Briscola
Ing. Timotej Hajdúk -
Synthesizing Resource-Shielded Policies for Partially Observable Markov Decision Processes
Bc. Šimon Brlej -
Monte Carlo Tree Search in Verification of Markov Decision Processes
Mgr. Ondřej Slámečka -
Experimental Evaluation of Risk-Averse Planners
Bc. Martin Bendel -
Unikompartmentální náhrada kolenního kloubu implantovaná pomocí PC navigace - Rentgenologické hodnocení krátkodobých a střednědobých výsledků
MUDr. Tomáš Pink, Ph.D. -
Navigace v budově s využitím mobilních zařízení
Mgr. Filip Dvořáček -
Feel the streets - a visually impaired user access to OSM maps
Mgr. Lukáš Tyrychtr
Složky
Soubory
-
Přidání souboru
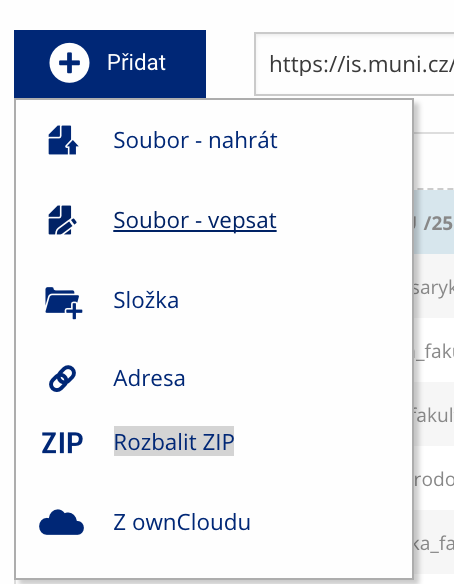 Soubor nebo složku lze nahrát pomocí tlačítka Přidat.
-
Další operace se soubory
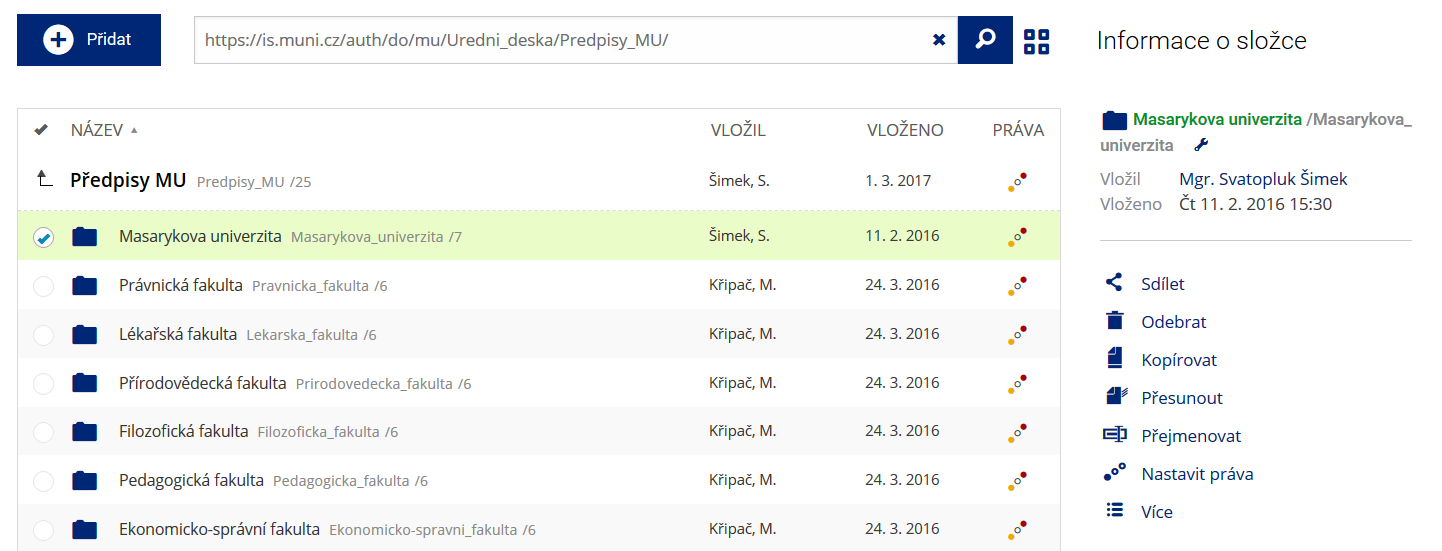 Podrobnosti lze zjistit označením příslušného řádku.
-
Pohled pro experty
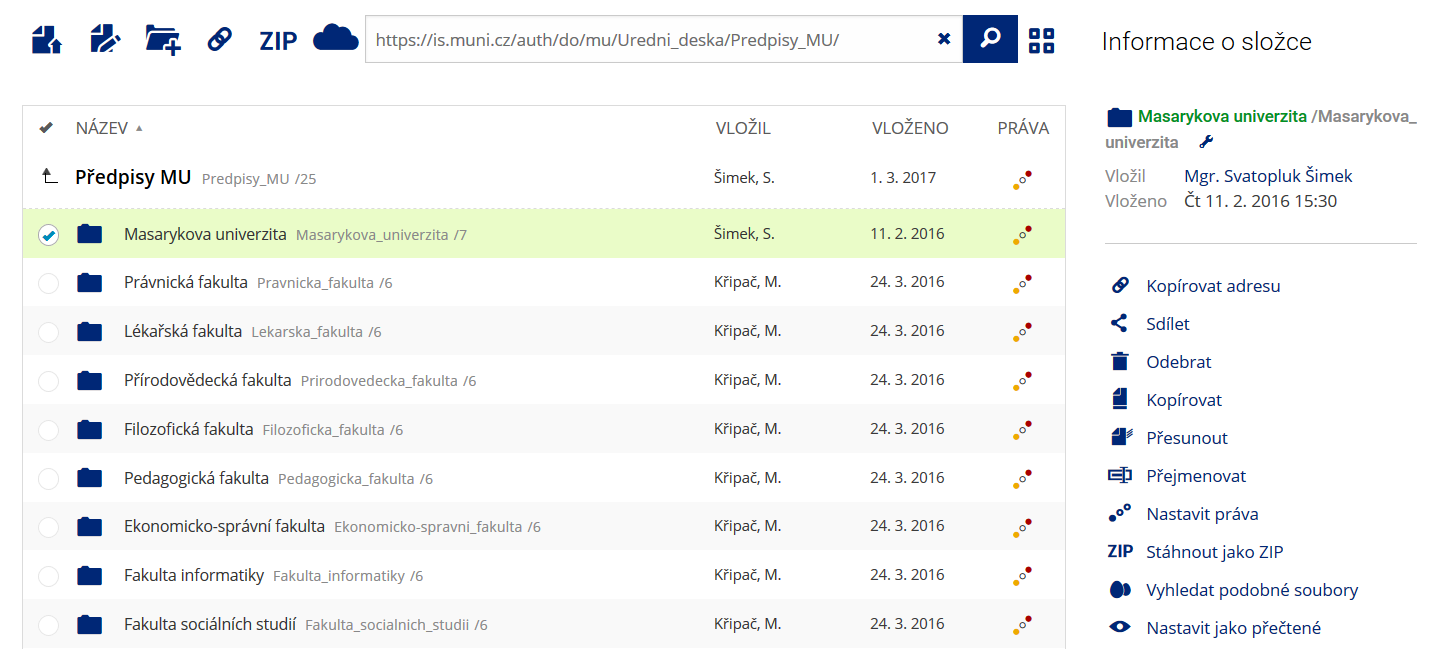 Pro častou práci je možné zvolit režim Více možností.
-
Vyhledávání souborů
 Vyhledávaný výraz můžete zadat přímo do adresního řádku.
-
Rychlý přístup k souborům
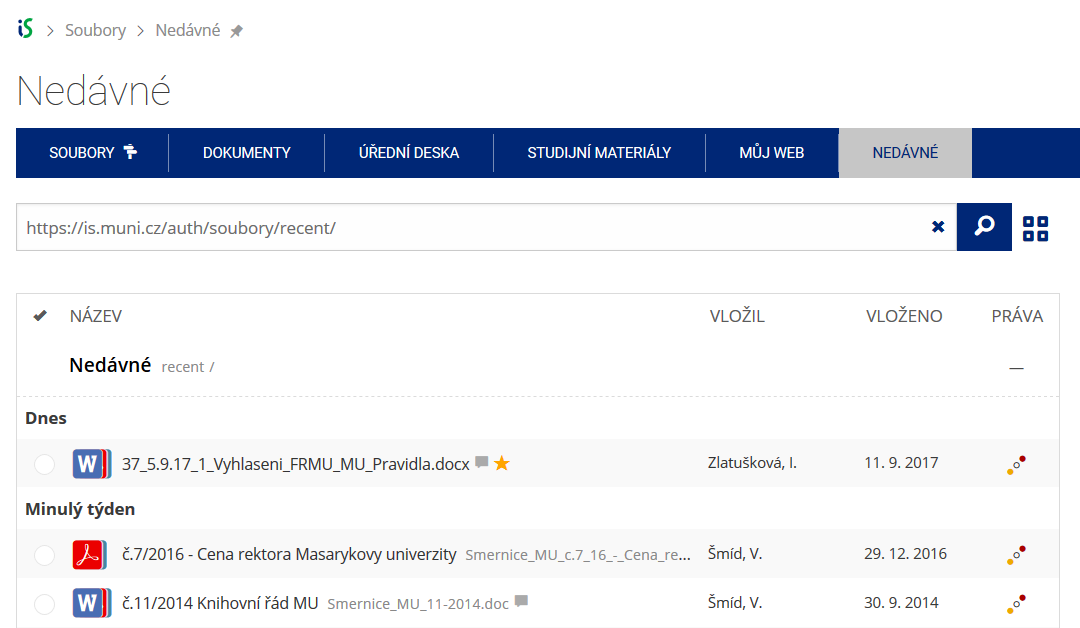 Pomocí funkce Nedávné je možné se rychle vrátit k právě prohlíženým souborům. Oblíbené soubory je také možné označit Hvězdičkou.