Závěrečná práce: Mgr. Mária Svoreňová: Formal Methods in Optimal Discrete Path Planning with Uncertainty
Rigorózní práce
Formal Methods in Optimal Discrete Path Planning with Uncertainty
Anotace
Formální metody, jako například ověřování modelů nebo hry na grafech, představují silný matematický nástroj při navrhování či řízení systémů. V posledních letech byly také úspěšně používány v oblasti robotiky, například k řešení problémů diskrétního plánování. Úlohou v takovém problému je najít optimální cestu v diskrétním modelu daného robotického systému vzhledem k daným požadavkům. Protože robotické …více
Abstract
Formal methods such as model checking and games on graphs provide a powerful mathematical tool in design and control of computer systems. In the last few years, they have been successfully employed in the area of robotics, for example to solve discrete path planning problems. In such a problem, the aim is to synthesize an optimal path in a discrete model of the robotic system subject to a given specification …více
Klíčová slova
diskrétní plánování optimální řízení systémy s nejistotou částečné pozorování pozorování konečného horizontu ověřování modelů hry na grafech discrete path planning optimal control systems with uncertainty partial observation finite-horizon observation model checking infinite games on finite graphs16. 5. 2013 16:30, prof. RNDr. Ivana Černá, CSc., učo 1419
Přílohy
 angličtina
Oponenti
Massachusetts Institute of Technology
Práce na příbuzné téma
Seznam prací, které mají shodná klíčová slova.
-
Vliv specifikačních automatů na ověřování modelu
Ing. Mgr. Vojtěch Rujbr, učo 370641 -
Syntéza parametrů pro sigmoidální kinetické modely
Mgr. Aleš Pejznoch, učo 324751 -
Stochastické modely epidemií
Mgr. Marie Langrová -
Grafická reprezentace specifikačních vzorů pro temporální logiky
Mgr. Adam Tuček -
Distributed State Space Reductions
Mgr. Pavel Moravec, Ph.D., učo 39589 -
Spravedlnost a ověřování vlastností protokolů pro vzájemné vyloučení
Mgr. Bc. Martin Šmérek, učo 99005 -
Grafické rozhraní pro simulátor C++ programů
Mgr. Vojtěch Frnoch -
Syntéza parametrů pro sigmoidální kinetické modely
Mgr. Aleš Pejznoch, učo 324751
Složky
Soubory
-
Přidání souboru
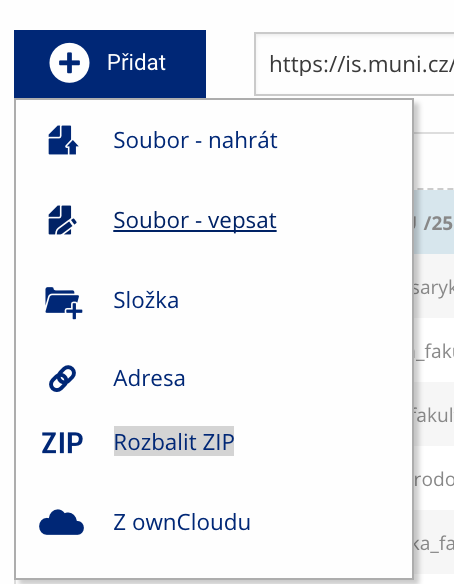 Soubor nebo složku lze nahrát pomocí tlačítka Přidat.
-
Další operace se soubory
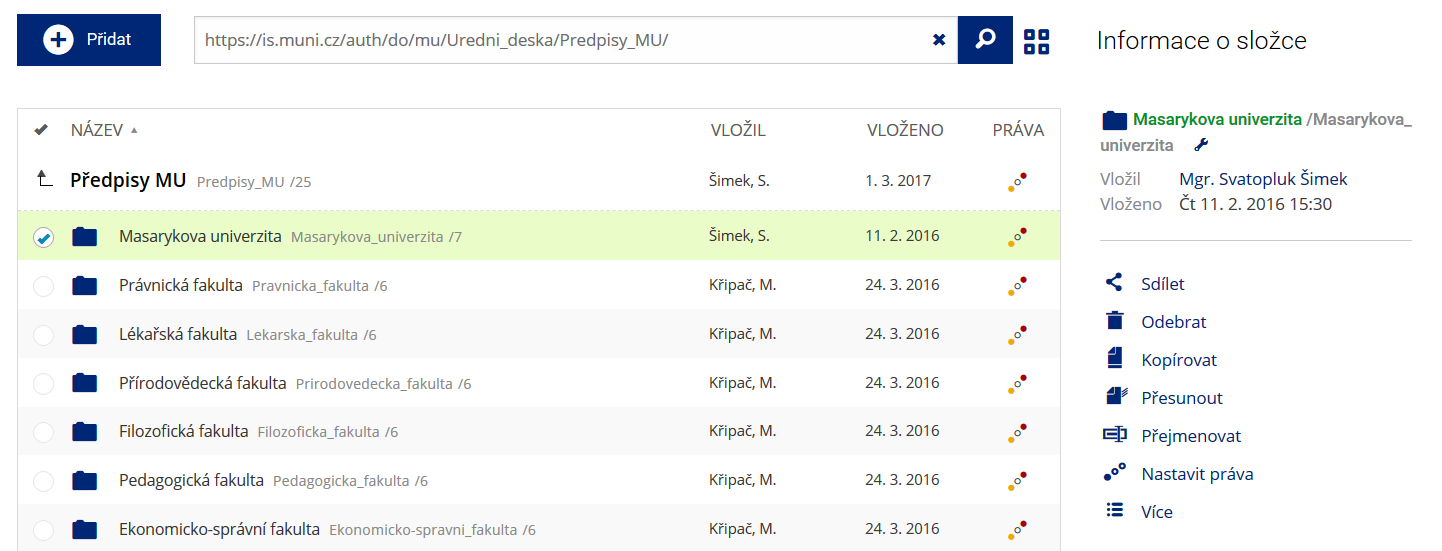 Podrobnosti lze zjistit označením příslušného řádku.
-
Pohled pro experty
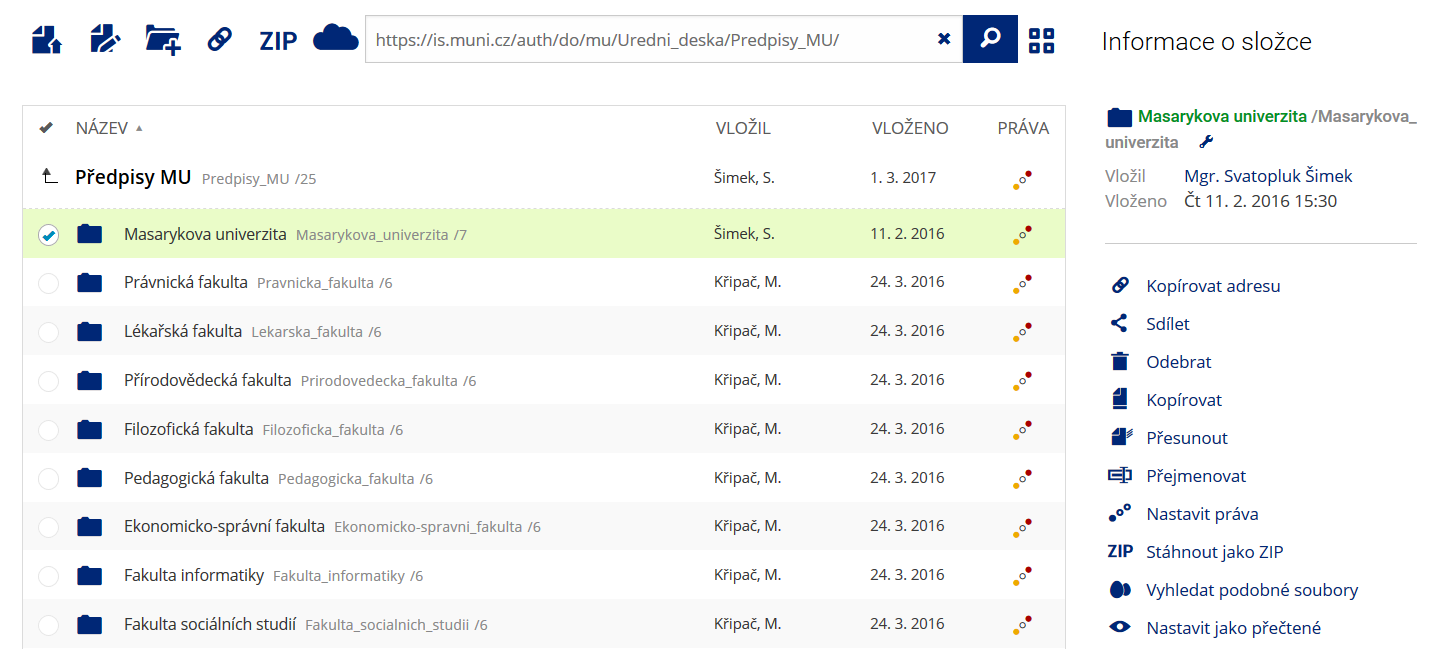 Pro častou práci je možné zvolit režim Více možností.
-
Vyhledávání souborů
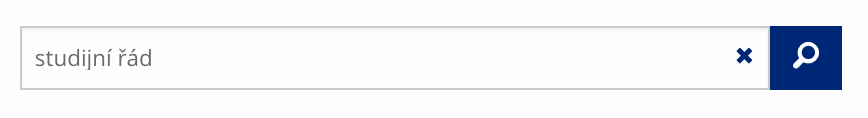 Vyhledávaný výraz můžete zadat přímo do adresního řádku.
-
Rychlý přístup k souborům
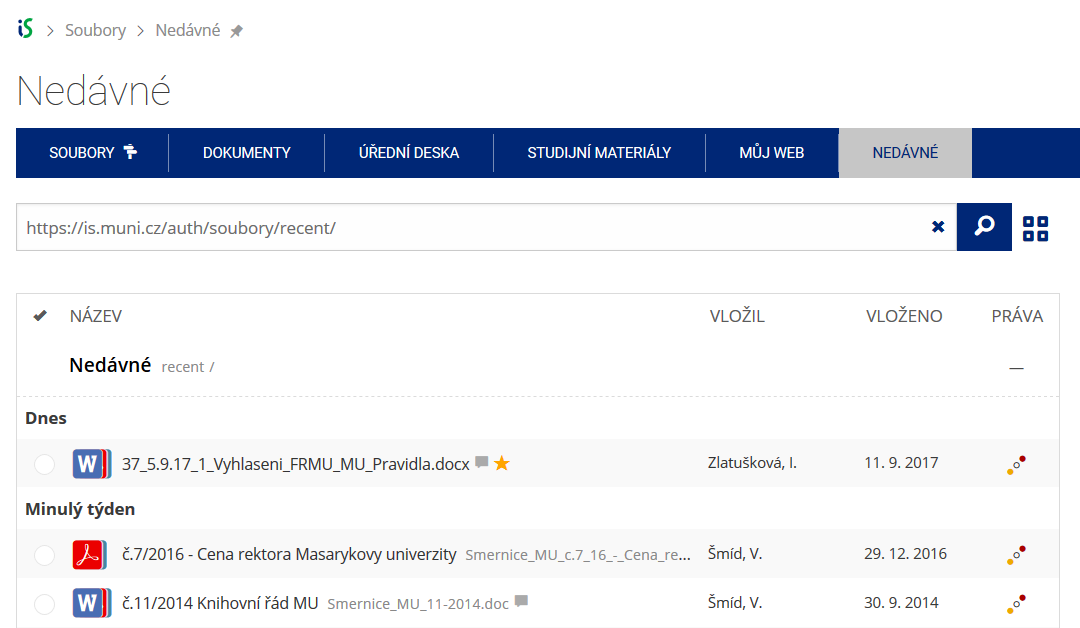 Pomocí funkce Nedávné je možné se rychle vrátit k právě prohlíženým souborům. Oblíbené soubory je také možné označit Hvězdičkou.