Závěrečná práce: Filip Mrázek: Disparity map computation from stereo images
Bakalářská práce
Disparity map computation from stereo images
Anotace
Znalost okolní scény je nedílnou součástí automatické navigace robotů. Zvláště pro aplikace, kde je nutná lokalizace a uchopení objektů. Tato práce popisuje algoritmus pro výpočet disparitní mapy ze stereo obrázků, který je modifikací algoritmu pro výpočet optického toku. Implementovaný algoritmus byl vyhodnocen jak na vlastním, tak známém Middlebury datasetu. Výsledky ukazují, že implementovaný algoritmus funguje dobře při podmínkách popsaných v této práci.
Abstract
The knowledge of a surrounding 3D scene is integral to automatic industrial robot navigation. It is especially important for applications, where the localisation and gripping of objects are needed. This thesis describes an algorithm for a disparity map estimation from stereo images, which is a modification of an algorithm for optical flow estimation. The implemented algorithm was evaluated based on …více
Zadání práce
29. 5. 2019 09:00, doc. RNDr. Petr Matula, Ph.D., učo 3019
- Zadáno/změněno 25. 6. 2019 16:57, Helena Kryštofová
- Záznam založen 2. 5. 2019 13:39, Jana Zemanová, učo 9619
- Zveřejnit od 28. 5. 2019 10:35, Alena Dvořáková
- Práce převzata 28. 5. 2019 10:35, Alena Dvořáková
 angličtina
Práce na příbuzné téma
Seznam prací, které mají shodná klíčová slova.
-
Reconstruction of a 3D scene for bin picking
Mgr. Filip Mrázek -
Návrh antikolizního systému na bázi optického toku
Mgr. Michal Pančík -
Segmentácia obrazu použitím hĺbkovej mapy
RNDr. Roman Stoklasa, Ph.D., učo 139873 -
Fast Anisotropic Filtering and Performance Evaluation Tool for Optical Flow in Biomedical Image Analysis
RNDr. Vladimír Ulman, Ph.D., učo 4203 -
Real-time recalibration of pan-tilt-zoom camera
Ing. Daniel Múčka, učo 493273 -
Analýza dat čerenkovských dalekohledů SST-1M
Mgr. Amin Nakhlé -
Optický tok v obrazových datech živých buněk
Mgr. Zdeněk Hrnčíř -
Liveness detection for face recognition
Mgr. Martin Chrzan
Složky
Soubory
-
Přidání souboru
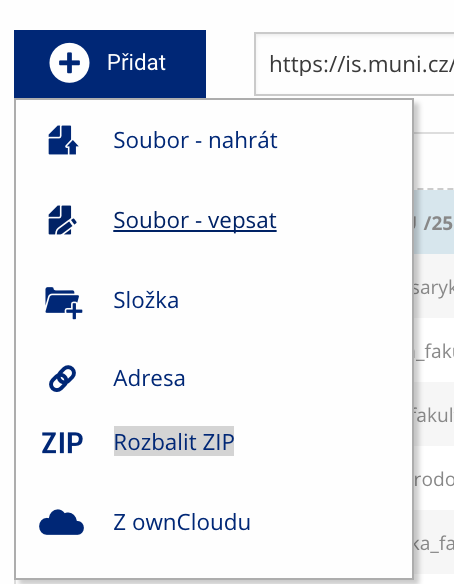 Soubor nebo složku lze nahrát pomocí tlačítka Přidat.
-
Další operace se soubory
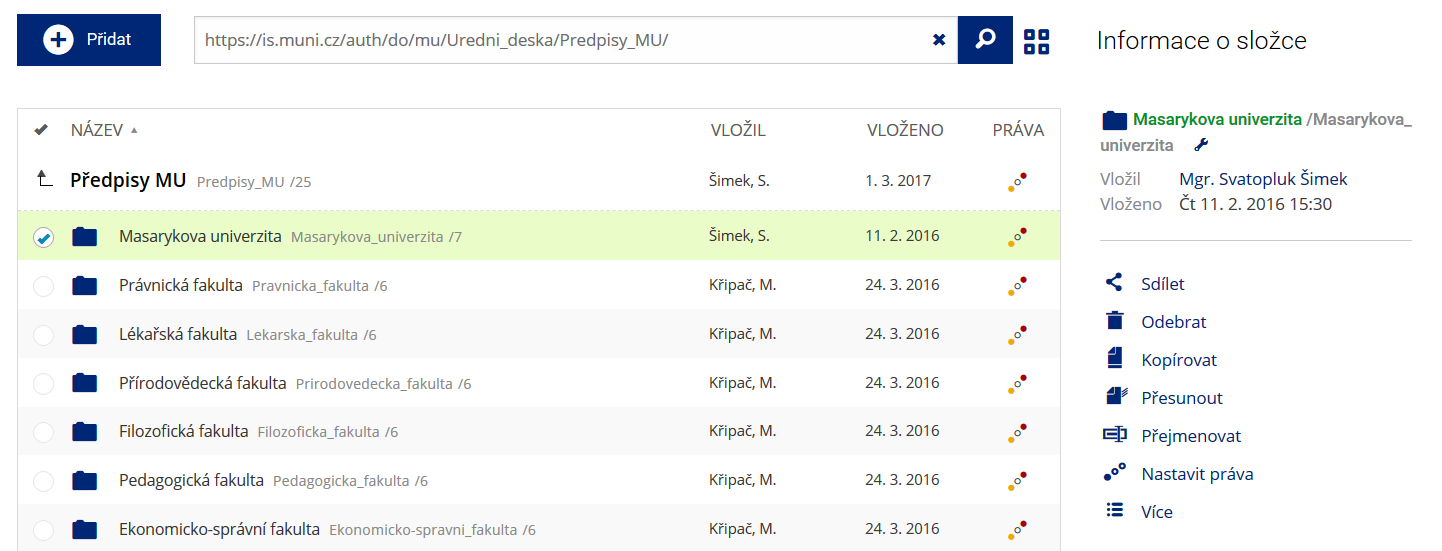 Podrobnosti lze zjistit označením příslušného řádku.
-
Pohled pro experty
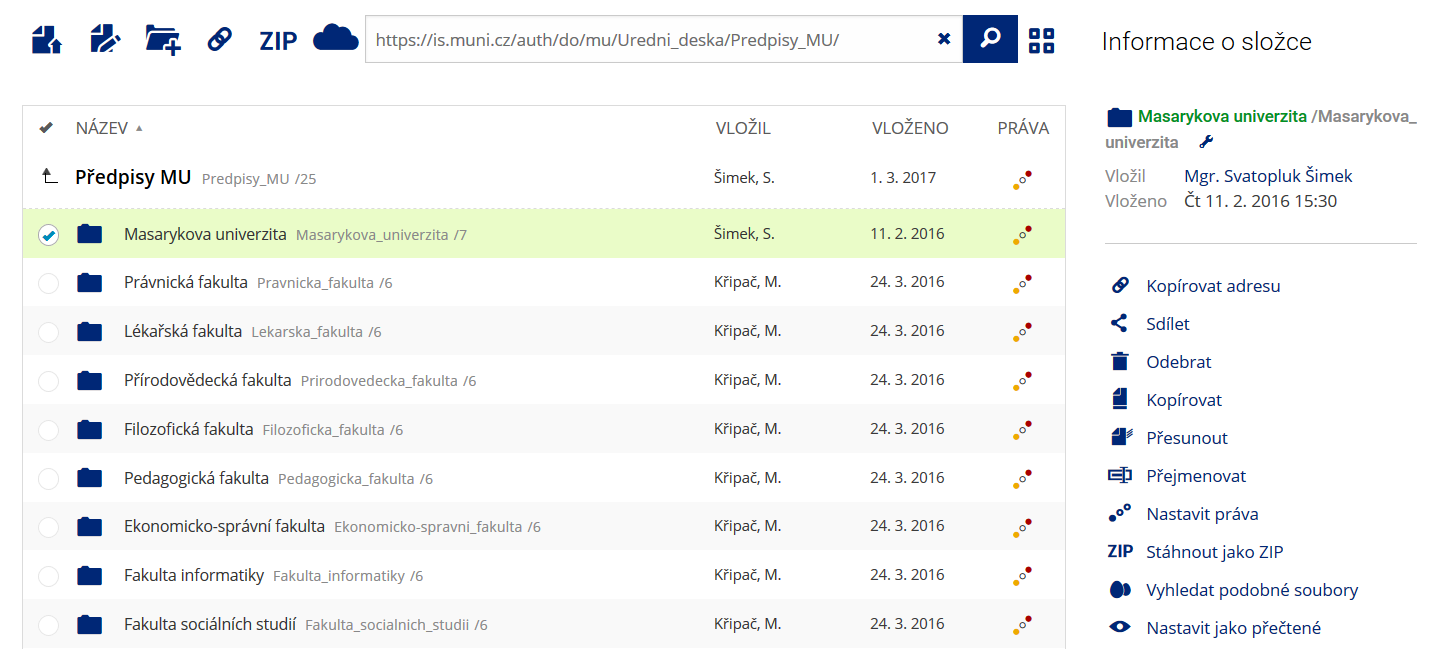 Pro častou práci je možné zvolit režim Více možností.
-
Vyhledávání souborů
 Vyhledávaný výraz můžete zadat přímo do adresního řádku.
-
Rychlý přístup k souborům
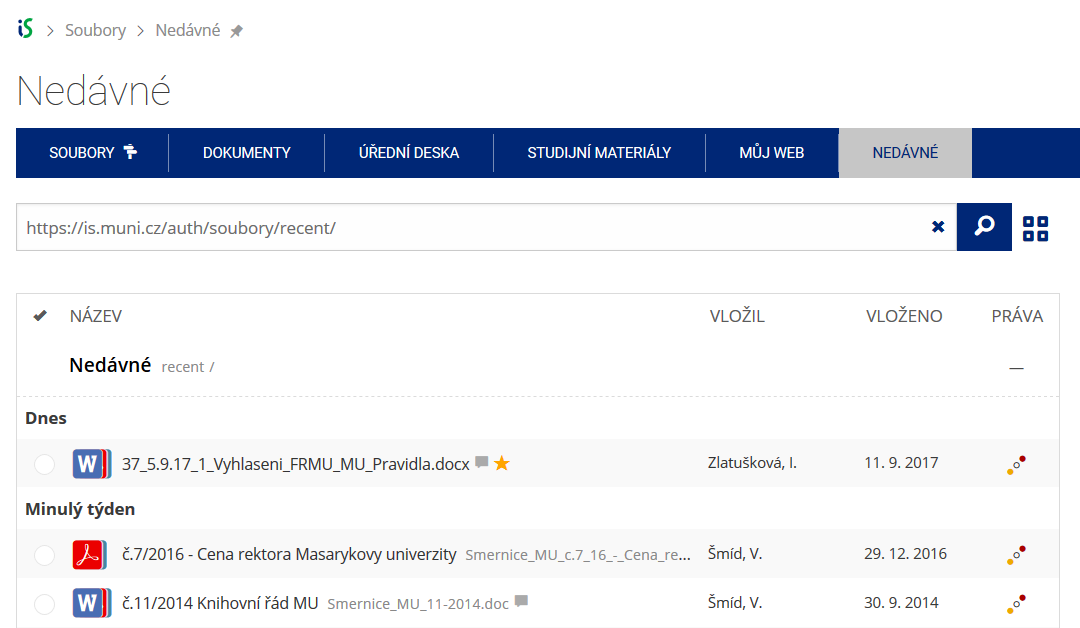 Pomocí funkce Nedávné je možné se rychle vrátit k právě prohlíženým souborům. Oblíbené soubory je také možné označit Hvězdičkou.