Závěrečná práce: Roman Stoklasa, učo 139873: Segmentácia obrazu použitím hĺbkovej mapy
Bakalářská práce
Segmentácia obrazu použitím hĺbkovej mapy
Image segmantation using disparity map
Anotace
Táto práca overuje použiteľnosť stereo videnia ako zdroja informácie pre segmentáciu obrazu a separáciu objektov scény. Existujú algoritmy, ktoré zo stereo páru obázkov scény sú schopné vypočítať jej hĺbkovú mapu. Cieľom je overiť, či je možné získať dostatočne kvalitnú a~presnú hĺbkovú mapu, ktorá by poslúžila k určeniu objektov scény. Tieto objekty sa na jej základe vyrežú z pôvodného snímku a môžu sa umiestniť na ľubovoľné pozadie.
Abstract
The goal of this thesis is to verify the usability of stereo vision for image segmentation and object separation. Several approaches was introduced, which are able to process two pictures of the scene and produce depth map of this scene. We would like to verify, if is possible to obtain the depth map that is good and accurate enought to recognize the objects in the scene. Furthermore, this objects could be separated from the background and placed on another one.
Zadání práce
11. 10. 2008 13:03, (IS automaticky)
- Zadáno/změněno 26. 6. 2008 15:53, Jana Zemanová, učo 9619
- Záznam založen 22. 4. 2008 10:31, Eva Drštková
- Zveřejnit od 23. 5. 2008 10:41, Eva Drštková
- Práce převzata 23. 5. 2008 10:41, Eva Drštková
 slovenština
Vedoucí
Oponent
Práce na příbuzné téma
Seznam prací, které mají shodná klíčová slova.
-
Matematické modely segmentace v analýze obrazu
Mgr. Filip Antol -
Tool for data pre-processing and iterative learning of neural networks
Ing. Kristián Malák -
GPU Implementation of Piecewise Affine Mumford-Shah Model
Mgr. Bruno Čičmanec -
Disparity map computation from stereo images
Mgr. Filip Mrázek -
Fast Level Set-Like Algorithms in Fluorescence Microscopy
doc. RNDr. Martin Maška, Ph.D., učo 60734 -
GPU implementace zobecněného Chan-Vese modelu minimalizovaného pomocí grafových řezů
Mgr. Andrej Krejčír -
Detection and Quantification of Tunneling Nanotubes in Multidimensional Bioimage Data
Bc. et Bc. Jakub Rádl, učo 521144 -
Applications of Graph Cut Optimization in Fluorescence Microscopy
RNDr. Ondřej Daněk, Ph.D., učo 60931
Složky
Soubory
-
Přidání souboru
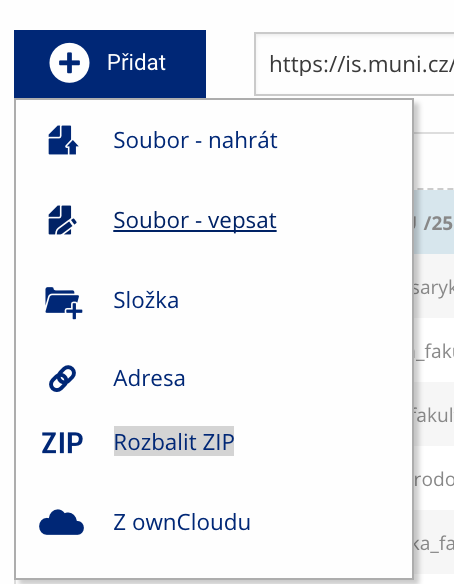 Soubor nebo složku lze nahrát pomocí tlačítka Přidat.
-
Další operace se soubory
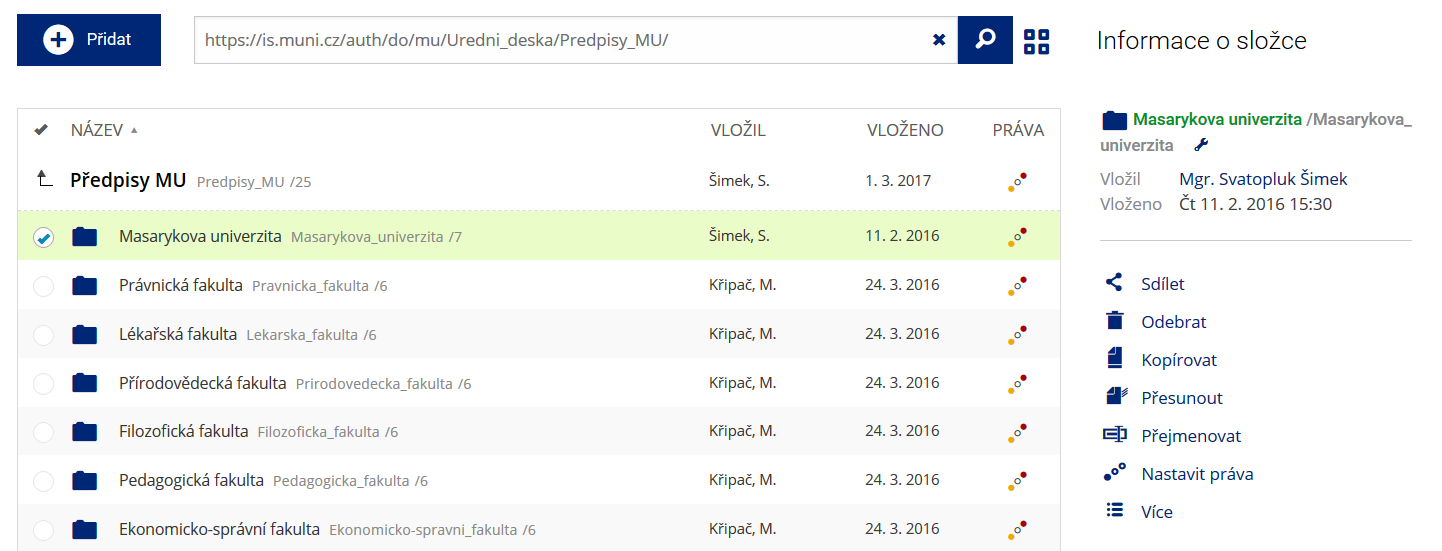 Podrobnosti lze zjistit označením příslušného řádku.
-
Pohled pro experty
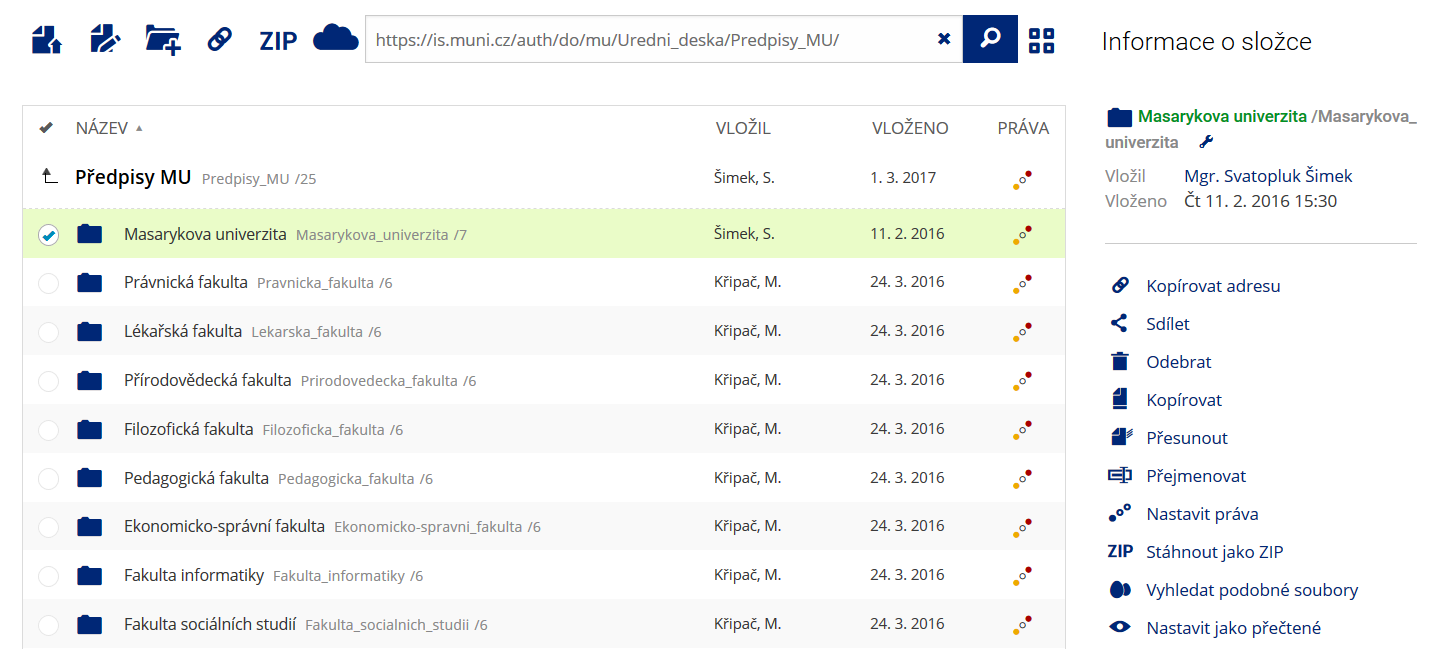 Pro častou práci je možné zvolit režim Více možností.
-
Vyhledávání souborů
 Vyhledávaný výraz můžete zadat přímo do adresního řádku.
-
Rychlý přístup k souborům
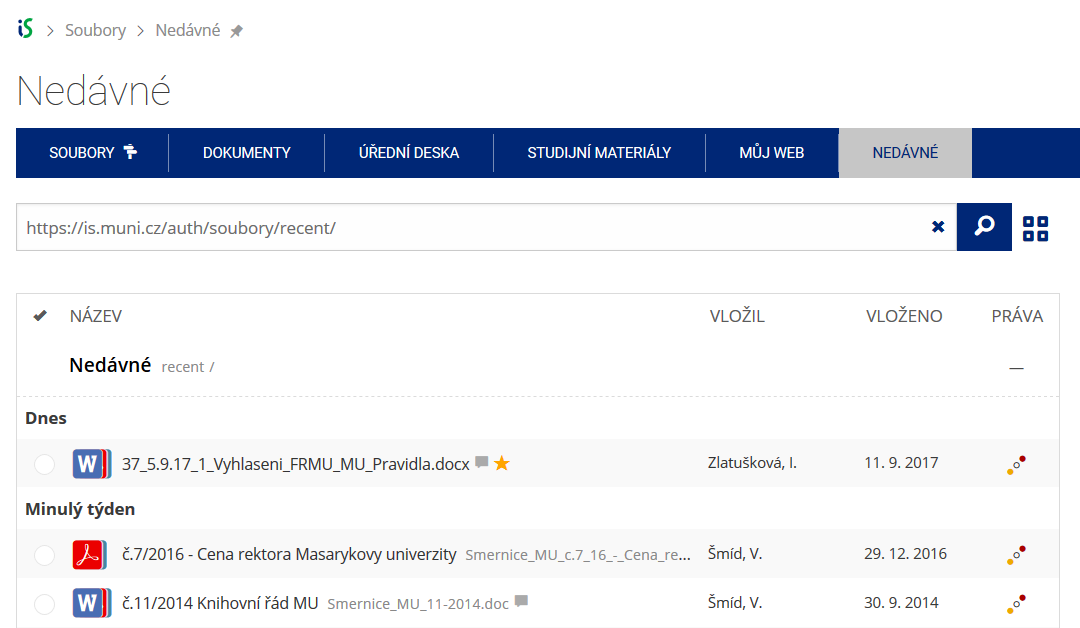 Pomocí funkce Nedávné je možné se rychle vrátit k právě prohlíženým souborům. Oblíbené soubory je také možné označit Hvězdičkou.