Závěrečná práce: Kristián Kumor: Distributed-Battery Energy-Balancing Simulator
Bakalářská práce
Distributed-Battery Energy-Balancing Simulator
Anotace
V modulárnej robotike sa vytvárajú roboty pomocou viacerých malých modulov, kde každý z nich obsahuje vlastnú batériu. Aby sa zvýšil operačný čas robota, keď je spotreba energie modulov asymetrická, zaviedli sa stratégie na zdieľanie energie. Cieľom práce je vytvoriť simulátor, kde je možné otestovať výkonnosť užívateľských stratégií na vlastných topológiách, ktoré reprezentujú prepojené moduly v modulárnom …více
Abstract
In modular robotics, robots are created using many small modules, with each possessing its own battery. In order to increase the operational time of the robot when the power consumption of the modules is asymmetrical, power-sharing strategies were introduced. This thesis aims to create a simulator where it is possible to test the performance of custom strategies on custom topologies, which represent …více
Zadání práce
26. 5. 2021 12:06, prof. RNDr. Jiří Barnat, Ph.D., učo 3496
 angličtina
Práce na příbuzné téma
Seznam prací, které mají shodná klíčová slova.
-
Graphical editor of configurations of RoFI-based robots
Bc. Jan Tojnar -
Simulating RoFI Platform in GazeboSim
Mgr. Ondřej Svoboda -
Routing within RoFI Platform
Mgr. et Mgr. Vladimír Chlup -
Network Manager for RoFI Platform
Mgr. et Mgr. Vladimír Chlup -
Rekonfigurace pro platformu RoFI
Mgr. Matěj Žáček -
Firmware for RoFICoM
Bc. Petr Bém -
Simulátor pro modelovací jazyk nástroje DiVinE
Bc. Martin Moráček, učo 208081 -
RoFI -- Distributed Metamorphic Robots
RNDr. Jan Mrázek
Složky
Soubory
-
Přidání souboru
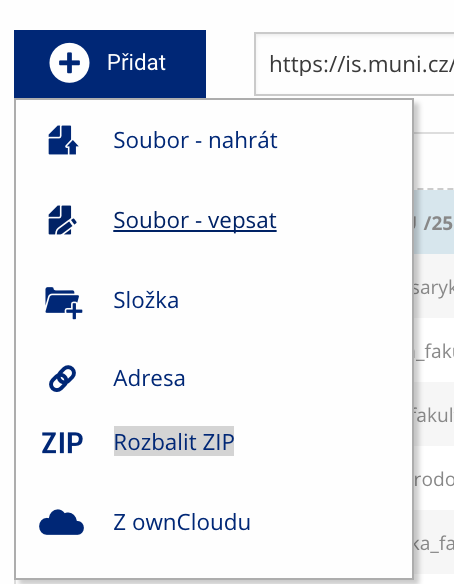 Soubor nebo složku lze nahrát pomocí tlačítka Přidat.
-
Další operace se soubory
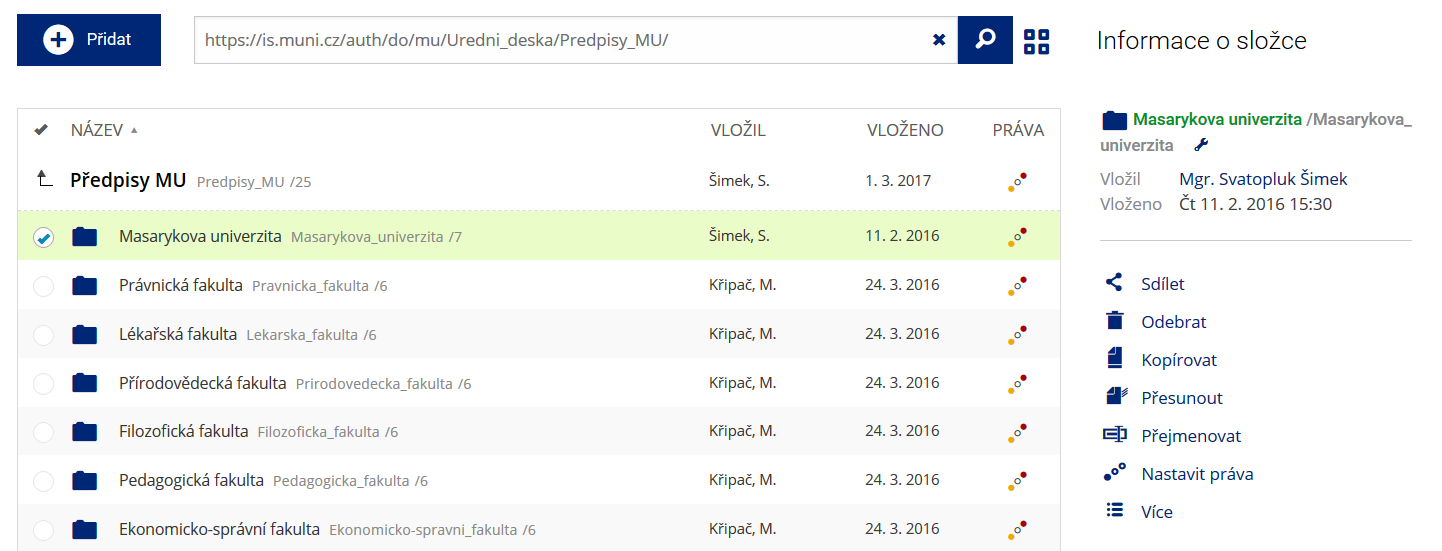 Podrobnosti lze zjistit označením příslušného řádku.
-
Pohled pro experty
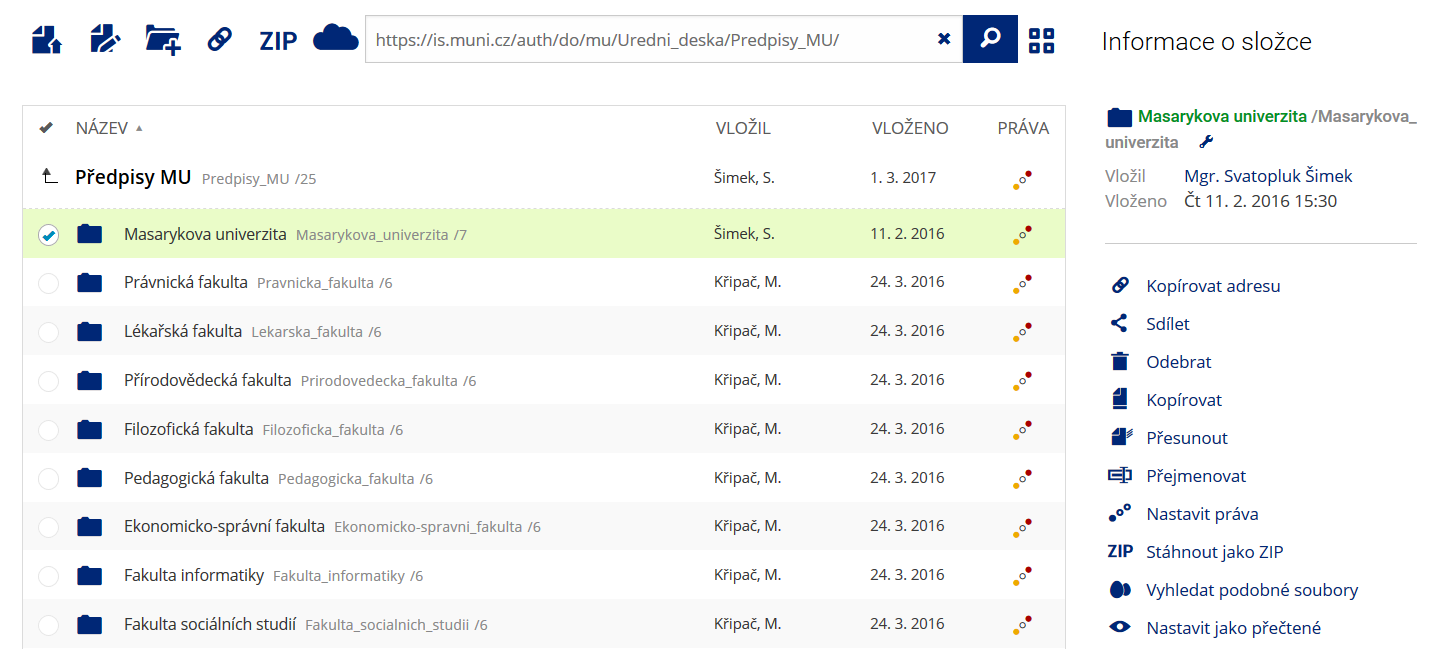 Pro častou práci je možné zvolit režim Více možností.
-
Vyhledávání souborů
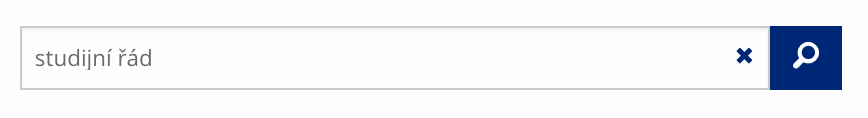 Vyhledávaný výraz můžete zadat přímo do adresního řádku.
-
Rychlý přístup k souborům
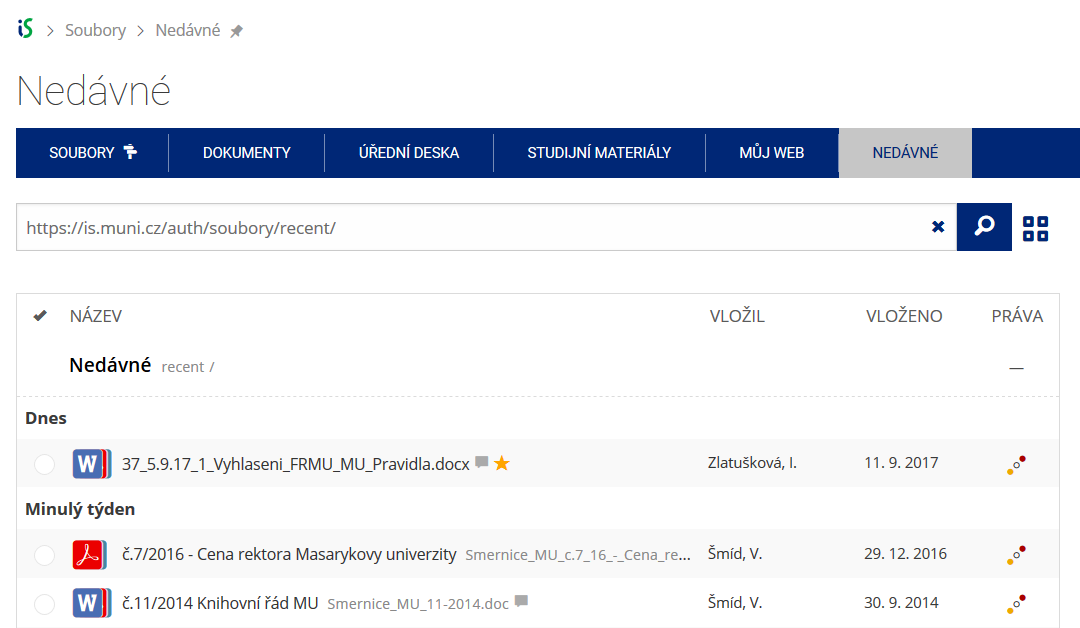 Pomocí funkce Nedávné je možné se rychle vrátit k právě prohlíženým souborům. Oblíbené soubory je také možné označit Hvězdičkou.